Quand les machines déplacent les marchandises dans l’usine
Dans une usine, le déplacement de marchandises entre deux postes de travail ou entre une zone de stockage et une ligne de production mobilise du temps, de l’énergie et des ressources humaines. Les systèmes de transport interne regroupent l’ensemble des équipements, motorisés ou non, qui assurent ces flux de matières sans quitter le périmètre du site industriel.
Leur rôle ne se limite pas à déplacer une charge d’un point A à un point B : ils conditionnent le rythme de production, la sécurité des opérateurs et la capacité d’une usine à absorber des variations de volume.
Coactivité et sécurité des machines mobiles en usine
Quand un chariot motorisé croise un opérateur dans une allée étroite, la question n’est plus seulement technique. Elle devient réglementaire. Les machines mobiles autonomes posent un problème de coactivité que les convoyeurs fixes n’ont jamais soulevé : elles partagent l’espace avec des personnes, d’autres engins, des chariots manuels.
Le règlement européen (UE) 2023/1230, applicable à partir du 20 janvier 2027, intègre des exigences spécifiques aux machines mobiles autonomes et à leurs systèmes de commande. Les capteurs de détection d’obstacles, les zones de ralentissement programmées et les arrêts d’urgence ne relèvent plus de bonnes pratiques : ils deviennent des obligations de conception.
Ce même règlement introduit un volet cybersécurité. Pour une machine de transport connectée, une mise à jour logicielle ou une intrusion informatique peut compromettre la sécurité physique. La cybersécurité fait désormais partie de l’analyse des risques de sécurité, au même titre que le freinage ou la stabilité de la charge.
Les usines qui intègrent des robots autoguidés AGV et AMR doivent anticiper ces exigences dès la phase de conception des flux, pas lors de la mise en service.
AGV, AMR et convoyeurs : trois logiques de transport interne
Ces trois familles d’équipements répondent à des besoins différents. Les confondre conduit à des erreurs de dimensionnement coûteuses.
Véhicules autoguidés AGV
Un AGV suit un trajet prédéfini, matérialisé par des bandes magnétiques, des fils encastrés dans le sol ou des balises. Il exécute un parcours répétitif avec une grande régularité. Ce type de véhicule convient aux flux stables et prévisibles, par exemple l’approvisionnement d’une ligne d’assemblage en composants depuis un magasin de stockage.
Sa limite tient à sa rigidité. Modifier un itinéraire impose de reconfigurer l’infrastructure au sol, ce qui représente un arrêt de production et un coût non négligeable.
Robots mobiles autonomes AMR
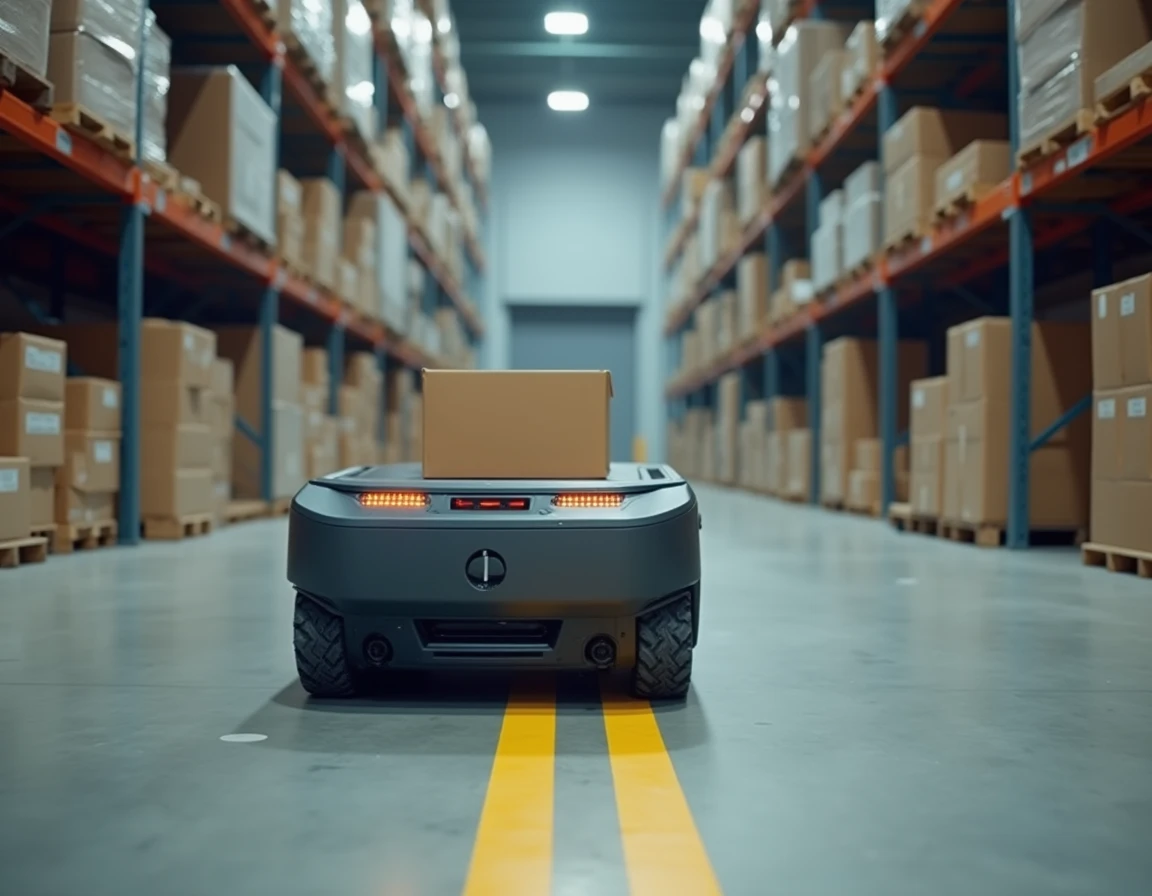
Un AMR cartographie son environnement et calcule ses trajectoires en temps réel. Il contourne un obstacle imprévu, adapte sa vitesse, choisit un chemin alternatif. Cette flexibilité le rend adapté aux environnements où les flux changent fréquemment ou où l’espace est partagé avec des opérateurs.
En contrepartie, un AMR nécessite une puissance de calcul embarquée et une maintenance logicielle régulière. La mise à jour de son firmware peut, dans certains cas, constituer une modification substantielle au sens du règlement (UE) 2023/1230, avec des conséquences sur la conformité.
Convoyeurs fixes
Les convoyeurs (à bande, à rouleaux, aériens ou au sol) restent la solution la plus efficace pour les flux massifs et unidirectionnels. Leur débit dépasse largement celui des véhicules mobiles sur un axe donné. Ils ne mobilisent aucun espace de circulation supplémentaire.
Leur inconvénient : un convoyeur structure physiquement l’usine et fige l’agencement. Toute réorganisation de la production implique des travaux lourds.
- AGV : flux répétitifs, trajets fixes, environnement stable, débit régulier.
- AMR : flux variables, coactivité avec les opérateurs, reconfiguration fréquente des parcours.
- Convoyeur : volume élevé sur un axe unique, pas de besoin de flexibilité spatiale.
Modification d’une machine de transport : quand la conformité bascule
Une usine qui ajoute un bras robotisé sur un AGV existant ou qui modifie le logiciel de navigation d’un AMR ne fait pas qu’améliorer son outil. Elle peut devenir, juridiquement, le fabricant de la machine modifiée.
Le règlement (UE) 2023/1230 introduit la notion de modification substantielle. Si une intervention crée un nouveau danger ou aggrave un risque existant, la partie qui l’effectue assume les obligations du fabricant d’origine. Elle doit réévaluer la conformité, mettre à jour la documentation technique et, le cas échéant, apposer un nouveau marquage.
Ce point concerne directement les projets de rétrofit, courants dans l’industrie. Remplacer un système de guidage magnétique par une navigation LiDAR sur un AGV change fondamentalement le comportement de la machine. Un rétrofit peut déclencher une réévaluation complète de conformité.
La prudence consiste à impliquer un organisme notifié avant d’engager la modification, pas après.
Choisir un système de manutention automatisé selon le type de flux
Le choix ne se pose pas en termes de technologie « meilleure » qu’une autre. Il se pose en termes d’adéquation entre la machine et le flux réel de marchandises.
- Un flux continu de palettes identiques entre deux bâtiments adjacents oriente vers un convoyeur ou un AGV à trajet fixe.
- Un flux intermittent de bacs variés, avec des destinations qui changent selon les commandes, favorise un AMR capable de s’adapter en temps réel.
- Un environnement mixte, où des engins manuels cohabitent avec des machines autonomes, exige des AMR équipés de capteurs de coactivité conformes aux futures exigences du règlement européen.
- Une zone de stockage dense avec des allées étroites peut justifier un transstockeur automatisé plutôt qu’un véhicule mobile.
Le piège fréquent consiste à automatiser un flux mal conçu. Avant d’introduire une machine, il faut analyser la pertinence du trajet lui-même. Un poste de travail repositionné de quelques mètres peut rendre un investissement en transport interne inutile.
Les systèmes de manutention automatisés ne remplacent pas la réflexion sur l’implantation. Ils amplifient l’efficacité d’un flux bien pensé, mais aussi les défauts d’un flux mal organisé. L’échéance de janvier 2027 pour le nouveau règlement machines donne aux industriels un calendrier concret pour auditer leurs équipements mobiles et anticiper les mises en conformité.